

Di kilang pintar moden dan pusat logistik, ratusan atau bahkan ribuan AGV (Kenderaan Berpandu Automatik) bergerak secara senyap antara barisan pengeluaran dan rak penyimpanan, menyelesaikan tugas pengendalian bahan dengan tepat. Tanpa jemu dan sangat dipercayai, mereka telah menjadi "kuasa halimunan" industri moden.
Tetapi pernahkah anda terfikir bagaimana mesin keluli ini berfikir, bertindak dan bekerjasama?
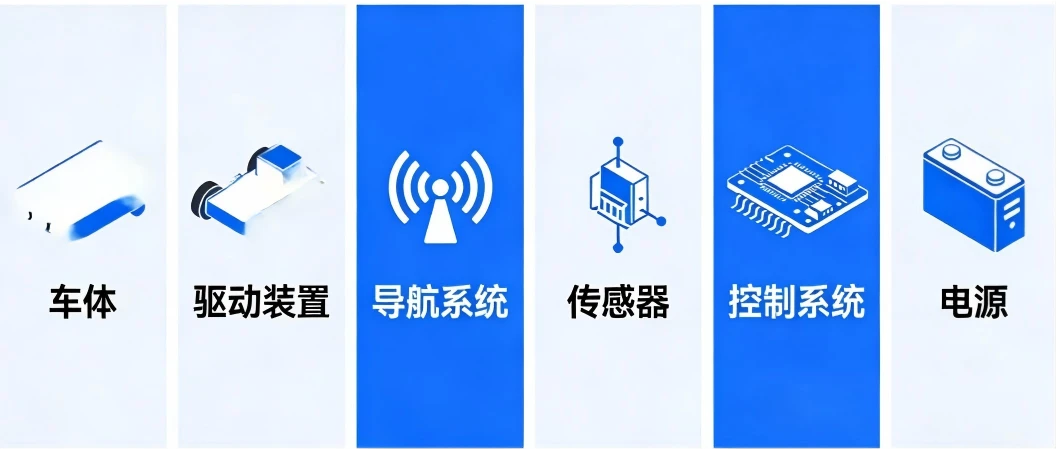
Operasi autonomi AGV bukanlah hasil daripada satu teknologi, sebaliknya rangka kerja kejuruteraan sistem yang canggih. Ia didorong oleh empat logik teras-persepsi,{2}}membuat keputusan, pelaksanaan dan bekalan kuasa-dan disokong oleh enam modul berfungsi. Logik ini saling berkait rapat, manakala modul beroperasi secara bebas dan kolaboratif, membentuk sistem operasi yang sangat cekap.
Jika kita membandingkan AGV dengan pekerja pintar yang berpengalaman, maka:
1. Empat Logik Teras AGV: Gelung Tertutup Lengkap dari Persepsi kepada Tindakan
Empat logik ini membentuk proses-gelung tertutup lengkap untuk setiap tugasan AGV.

1. Logik Persepsi – "Deria": Memahami Persekitaran
Objektif Teras:
Membolehkan AGV mengetahuidi mana ia berada, ke mana ia harus pergi, dan sama ada persekitarannya selamat.
Persepsi adalah titik permulaan kecerdasan. Melalui rangkaian penderia, AGV mengumpul tiga jenis maklumat penting dalam masa nyata:
Maklumat Jawatan:Menentukan lokasi tepat AGV dalam peta
Maklumat Laluan:Mengenal pasti laluan yang telah ditetapkan
Maklumat Alam Sekitar:Mengesan halangan, manusia atau AGV lain
Kualiti persepsi secara langsung menentukan keselamatan dan kebolehpercayaan operasi.
Titik buta dalam persepsi adalah risiko keselamatan.
AGV moden biasanya menggunakan reka bentuk gabungan berbilang-penderia dan redundansi untuk menghapuskan jurang pengesanan dan memastikan data yang tepat untuk-membuat keputusan.
2. Logik Keputusan – "Otak": Perancangan dan Kepintaran
Objektif Teras:
Dayakan AGV untuk menentukanbagaimana untuk bertindak seterusnya.
Membuat keputusan-merupakan proses pengkomputeran masa sebenar-yang kompleks:
Pemahaman Tugasan:Menerima arahan daripada sistem WMS/WCS
Perancangan Laluan:Mengira laluan optimum mempertimbangkan jarak, kesesakan dan penggunaan tenaga
Perancangan Gerakan:Menentukan kelajuan, sudut stereng, dan pecutan
Pengendalian Pengecualian:Memutuskan cara untuk bertindak balas terhadap halangan, konflik atau bateri lemah
Algoritma penjadualan lanjutan membolehkan berbilang AGV bergerak dengan cekap seperti kumpulan yang diselaraskan dalam persekitaran yang kompleks.
3. Logik Perlaksanaan – "Tubuh": Mengubah Keputusan menjadi Tindakan
Objektif Teras:
Dayakan AGV untukmelaksanakan tugas pergerakan dan pengendalian bahan.
Pelaksanaan merapatkan keputusan digital dan tindakan fizikal:
Pergerakan Kenderaan:Pemanduan, stereng, brek dan kedudukan tepat (ketepatan ±5 mm)
Pelaksanaan Tugas:Mengangkat palet, menunda kereta atau memindahkan barang
Malah keputusan terbaik tidak bermakna tanpa pelaksanaan yang tepat.
4. Logik Bekalan Kuasa – "Jantung": Mengekalkan Operasi Berterusan
Objektif Teras:
Menyediakan kuasa yang stabil, selamat dan berterusan kepada semua sistem.
Tanggungjawab utama termasuk:
Bekalan kuasa yang stabil
Pemantauan bateri (voltan, arus, suhu, SOC, SOH)
Pengurusan tenaga pintar
Sokongan untuk pengecasan automatik, pengecasan peluang dan pengecasan tanpa wayar
Kepintaran pengurusan kuasa secara langsung memberi kesan kepada kecekapan operasi dan kos kitaran hayat.
2. Enam Modul Fungsian AGV: Asas Fizikal
1. Modul Navigasi – "Mata"

Bertanggungjawab untuk penyetempatan dan pengecaman laluan menggunakan teknologi seperti:
SLAM berasaskan LiDAR-
Navigasi magnetik
Navigasi penglihatan
Navigasi QR/penanda
Aliran:Penanda-navigasi percuma menjadi arus perdana.
2. Modul Persepsi – "Kulit"
Memastikan keselamatan operasi melalui:
LiDAR Keselamatan
Penderia ultrasonik
kamera 3D
Peranti berhenti kecemasan dan penggera
Mematuhi piawaian keselamatan seperti ISO 13849 dan IEC 61508.
3. Modul Kawalan – "Otak"
Sistem teras yang terdiri daripada PLC, MCU, atau IPC:
Percantuman data
Perancangan laluan
Kawalan pergerakan
Komunikasi dengan sistem atas
Modul kawalan mentakrifkan "tahap kecerdasan" AGV.
4. Modul Pemacu – "Kaki"
Termasuk motor, roda dan sistem brek:
Motor servo atau BLDC
Roda stereng, roda pembezaan, roda mecanum
Brek elektromagnet
Ia menentukan kapasiti beban, fleksibiliti, dan ketepatan kedudukan.
5. Modul Pelaksanaan & Pengendalian – "Senjata"
Melaksanakan interaksi material:
Platform mengangkat
Cangkuk tunda
Penghantar penggelek
Alat pengapit
Sistem garpu
Sangat disesuaikan berdasarkan senario aplikasi.
6. Modul Bekalan Kuasa – "Jantung"
Termasuk:
Bateri litium atau bateri-plumbum asid
BMS (Sistem Pengurusan Bateri)
Sistem pengecasan (manual, automatik, pertukaran bateri)
7. Modul Casis – "Badan"
Menyediakan sokongan struktur:
Keluli atau bingkai aluminium
Reka bentuk perlindungan kesan
Perlindungan gred-perindustrian (penilaian IP)
3. Pemetaan Antara Logik dan Modul
Logik Persepsi → Navigasi + Modul Persepsi
Logik Keputusan → Modul Kawalan
Logik Perlaksanaan → Modul Pemacu + Pengendalian
Logik Kuasa → Modul Kuasa
Casis → Sokongan struktur untuk semua sistem
4. Aliran Kerja: Kitaran Operasi AGV yang Lengkap
Hidupkan-dan permulaan sistem
Penyetempatan dan pengimbasan persekitaran
Penerimaan tugas dan perancangan laluan
Pergerakan dan pengelakan halangan dinamik
Docking yang tepat dan pelaksanaan tugas
Penyiapan tugas dan pengecasan automatik
5. Kesimpulan: Daripada Kecerdasan Individu kepada Kerjasama Sistem
AGV sedang berkembang daripada mesin pintar kendiri kepada sistem yang sangat diselaraskan:
Tahap Peranti:Persepsi yang lebih baik, keputusan yang lebih bijak, ketepatan yang lebih tinggi
Tahap Sistem:Komunikasi 5G, penjadualan awan, kerjasama berbilang-AGV
Memahami seni bina AGV membantu perniagaan mengoptimumkan automasi dan menerima masa depan pembuatan pintar.


