

AGV berpandu-Laser (Kenderaan Berpandu Automatik), sebagai peralatan utama dalam pembuatan pintar dan logistik pintar, sangat bergantung pada reka bentuk saintifik dan piawai untuk mencapai ketepatan tinggi dan fleksibiliti tinggi. Berdasarkan piawaian reka bentuk AGV navigasi laser dan amalan kejuruteraan, artikel ini menyediakan-analisis mendalam tentang pertimbangan reka bentuk utama dan butiran pelaksanaan daripada dimensi teknikal teras seperti ketepatan kedudukan, struktur mekanikal dan konfigurasi elektrik, menawarkan rujukan profesional untuk jurutera industri.

I. Ketepatan Kedudukan Laser: Penanda Aras Prestasi Di Bawah Keadaan Ideal dan Keperluan untuk Senario Ketepatan{1}}Tinggi
Ketepatan kedudukan AGV navigasi laser ialah penunjuk prestasi teras. Ia berkait rapat dengan medan pandangan laser (FOV) dan juga dipengaruhi oleh keadaan ujian, struktur kenderaan, dan persekitaran operasi.

1.1 Parameter Ketepatan Asas (Keadaan Ideal)
Menggunakan AGV pengangkat palet sebagai kenderaan ujian, sepuluh larian berulang telah dijalankan di sepanjang laluan yang sama dalam keadaan ideal (tiada oklusi, lantai rata, tiada gangguan elektromagnet). Nilai rujukan berikut diperoleh untuk konfigurasi FOV laser yang berbeza:
| FOV laser (ijazah) | Ketepatan Kedudukan (mm) | Ketepatan Sudut (darjah) |
|---|---|---|
| 200 | ±12 | ±0.2 |
| 180–190 | ±14 | ±0.3 |
| 160–170 | ±18 | ±0.3 |
| 150 | ±24 | ±0.3 |
Nota:
Nilai ini ialah rujukan ketepatan kasar yang diperoleh di bawah keadaan makmal dan tidak boleh digunakan secara langsung seperti pada-kriteria penerimaan tapak. Dalam aplikasi sebenar, ketepatan mesti dinilai dan diperbetulkan secara menyeluruh berdasarkan susun atur persekitaran, pengagihan halangan, keadaan lantai dan kelajuan operasi.
1.2 Keperluan untuk -Senario Ketepatan Tinggi
Dalam-senario berketepatan tinggi seperti talian pemasangan ketepatan dan-sistem pergudangan berketumpatan tinggi, syarat berikut adalah wajib:
FOV Laser sama dengan atau lebih daripada 270 darjah, untuk mengembangkan liputan pengimbasan dan mengurangkan zon buta kedudukan;
Pelaksanaan mandatori Analisis Kebolehlaksanaan Projek Navigasi Laser, memfokuskan pada pengagihan halangan, keadaan lantai dan gangguan elektromagnet untuk memastikan padanan sistem yang betul.
Dari perspektif teknikal, ketepatan kedudukan laser ditentukan bersama oleh ketumpatan awan titik,-kelebihan pemadanan ciri dan ketepatan anggaran pose. FOV yang lebih besar meningkatkan bilangan titik imbasan yang berkesan dan meningkatkan-kestabilan padanan ciri, dengan itu mengurangkan ralat kedudukan. Hubungan itu boleh dinyatakan secara lebih kurang sebagai:
Ep=k / θ;
di mana Ep mewakili ralat kedudukan, θ ialah medan pandangan laser (FOV), dan k ialah pekali pembetulan persekitaran. Di bawah keadaan yang ideal, k biasanya berjulat dari 1.2 hingga 1.5, manakala dalam persekitaran yang kompleks ia mungkin melebihi 2.0.
II. Kedudukan dan Medan Pemasangan Laser-dari-Pandangan Pengoptimuman
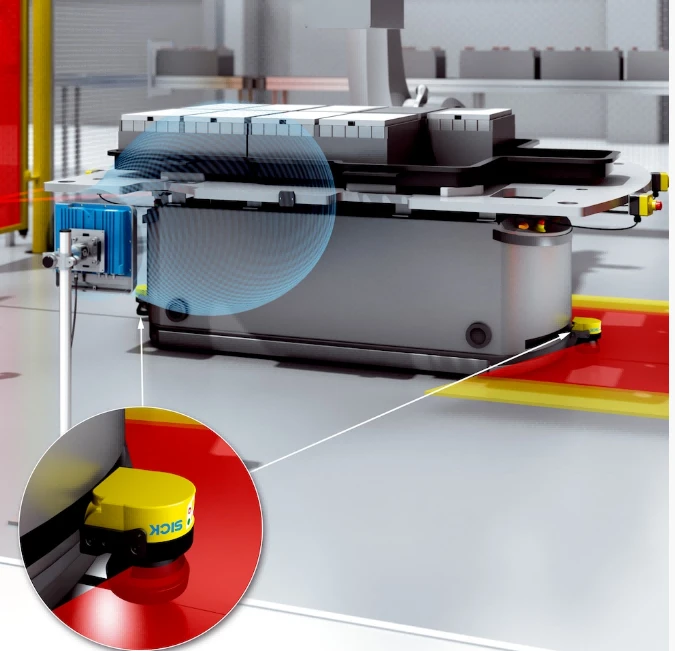
Kedudukan pemasangan laser secara langsung menjejaskan liputan pengimbasan dan-kestabilan kedudukan jangka panjang, dan mesti direka bentuk dalam penyelarasan rapat dengan struktur badan AGV.
2.1 Skim Pemasangan Teras
| Kedudukan Pemasangan | Pertimbangan Reka Bentuk | FOV yang disyorkan | Keperluan Orientasi |
|---|---|---|---|
| Sepanjang garisan tengah kenderaan | Potongan struktur mesti dikhaskan untuk melepaskan sepenuhnya sudut imbasan dan mengelakkan oklusi badan | 270 darjah | Butang menghadap ke luar, sejajar dengan atau bertentangan dengan arah kenderaan |
| Sudut kenderaan | Ceruk khusus diperlukan untuk memastikan laluan imbasan yang tidak terhalang dan pemasangan yang stabil | 270 darjah | Butang menghadap ke luar, sejajar dengan atau bertentangan dengan arah kenderaan |
2.2 Keperluan Pemasangan Utama
Ketinggian pemasangan:Untuk AGV berprofil rendah-, kepala laser hendaklah dipasang lebih daripada 20 cm di atas tanah untuk mengelakkan halangan daripada serpihan dan mengurangkan gangguan pemantulan.
Keupayaan pelarasan mendatar:Struktur pelekap mesti menyokong penentukuran mendatar, sebaik-baiknya melalui mekanisme skru terapung- spring atau boleh laras, untuk memastikan satah imbasan selari dengan lantai.
Mengimbas pelepasan pesawat:Satah pengimbasan laser mesti mengekalkan jarak minimum 15 cm dari penderia komunikasi optik untuk mengelakkan gangguan isyarat.
Prinsip teras:
Pemasangan laser harus mengutamakan memaksimumkan liputan pengimbasan yang berkesan sambil meminimumkan gangguan luaran, tanpa menjejaskan kemudahan pentauliahan dan kestabilan operasi.
III. Reka Bentuk Struktur Pendakap Pelekap Laser
Pendakap pelekap laser mesti memenuhi tiga keperluan penting: ketegaran struktur, kemudahan pelarasan dan rintangan kepada gangguan.
3.1 Pemilihan Rujukan Pemasangan
Pendakap mesti dipasang terus pada casis dan bukannya pada panel badan boleh tanggal, menghalang penentukuran semula selepas penyelenggaraan.
Baut-kekuatan tinggi digabungkan dengan pencuci-anti longgar disyorkan untuk mengelakkan hanyutan postur yang disebabkan oleh-getaran jangka panjang.
3.2 Mekanisme Pelarasan Mendatar
Struktur pelarasan sokongan tiga{0}}titik disyorkan, membenarkan penentukuran seragam melalui skru pelarasan teragih, dengan ketepatan yang boleh dicapai sehingga ±0.1 darjah.
Lekapan penentukuran mendatar piawai harus dibangunkan, membolehkan masa pelarasan dikurangkan daripada 1–2 jam kepada kira-kira 15–20 minit.
Mekanisme pelarasan mesti termasuk-reka bentuk penguncian sendiri, seperti kacang kunci, untuk mengelakkan sisihan akibat getaran-.
3.3 Pertimbangan Anti-Gangguan
Pendakap pelekap laser harus mengekalkan pemisahan yang mencukupi daripada penderia komunikasi optik dan pengimbas laser keselamatan, dengan jarak mendatar sekurang-kurangnya 15 cm dan jarak menegak sekurang-kurangnya 10 cm, untuk mengelakkan gangguan isyarat.
IV. Kesan Kerataan Lantai dan Langkah Pampasan
Kerataan lantai ialah faktor persekitaran kritikal yang mempengaruhi ketepatan kedudukan laser dan mesti ditangani melalui analisis kuantitatif dan pengoptimuman struktur.
4.1 Kesan Kuantitatif Ketidaksamaan Lantai
Apabila ketidaksamaan lantai memperkenalkan sudut padang , ralat kedudukan yang terhasil boleh dianggarkan sebagai:
Cth=H × tan( );
di mana H ialah ketinggian pemasangan kepala laser (dalam milimeter) dan ialah sudut pic (dalam darjah).
Contohnya, apabila H=300 mm dan=0.5 darjah, Cth ialah lebih kurang 2.6 mm.
Apabila meningkat kepada 1 darjah, Cth meningkat kepada kira-kira 5.2 mm, yang sudah menghampiri ambang ralat untuk aplikasi ketepatan- sederhana hingga{3}}rendah.
4.2 Pembinaan Senario Ujian Simulasi
Bina satu-platform ujian cerun boleh laras dengan julat 0 hingga 3 darjah, meliputi kecerunan lantai industri biasa;
Rekod ralat kedudukan di bawah cerun dan kelajuan operasi yang berbeza, seperti 0.5 m/s, 1.0 m/s dan 1.5 m/s;
Wujudkan model pampasan ralat berdasarkan data ujian dan integrasikannya ke dalam sistem kawalan AGV untuk membetulkan sisihan teraruh pic-secara algoritma.
V. Garis Panduan Tempahan Ruang Reka Bentuk Mekanikal
Tempahan ruang yang mencukupi semasa fasa reka bentuk mekanikal secara langsung mempengaruhi kecekapan pentauliahan dan kebolehselenggaraan-jangka panjang.
5.1 Tempahan Ruang PC Industri
Sekurang-kurangnya 15 cm x 15 cm ruang operasi hendaklah dikhaskan di sekitar kawasan antara muka untuk memudahkan penyahpepijatan dan penyelenggaraan;
Lokasi pemasangan harus mengelakkan pendedahan langsung kepada habuk dan pencemaran minyak, dengan sekurang-kurangnya 5 cm kelegaan dikhaskan untuk pelesapan haba.
5.2 Tempahan Ruang Laser Navigasi
Kawasan di hadapan laser, terutamanya kawasan butang, tidak boleh tertutup. Penutup boleh alih atau struktur terbuka disyorkan;
Lebar bukaan mestilah tidak kurang daripada lebar pengimbasan yang diunjurkan sepadan dengan FOV laser, mengelakkan halangan struktur semasa penentukuran.
5.3 Tempahan Ruang Laser Keselamatan
Kabel pentauliahan laser keselamatan hendaklah dipra-dihalakan ke saluran kabel atau kotak simpang khusus untuk mengelakkan operasi dalam ruang terkurung;
Panjang kabel hendaklah tidak kurang daripada 1.5 m, menggunakan kabel fleksibel dan terlindung dengan rintangan lentur yang tinggi.
VI. Pemilihan Perkakasan Elektrik dan Reka Bentuk Pemasangan
Reka bentuk sistem elektrik adalah penting untuk keselamatan operasi dan kebolehpercayaan kedudukan, dengan pengimbas laser keselamatan menjadi tumpuan utama.
6.1 Pemilihan Kuantiti Laser Keselamatan
| Saiz Kenderaan lwn. Liputan Laser Keselamatan | Prinsip Pemilihan |
|---|---|
| Saiz kenderaan lebih kecil daripada liputan laser keselamatan | Satu laser keselamatan mencukupi untuk liputan penuh tanpa zon buta |
| Saiz kenderaan lebih besar daripada liputan laser keselamatan | Dua atau lebih unit diperlukan, dengan sudut imbasan bertindih sekurang-kurangnya 10 darjah untuk memastikan perlindungan 360 darjah |
6.2 Keperluan Pemasangan Laser Keselamatan
Ketinggian pemasangan biasa berjulat dari 20 hingga 30 cm, mengimbangi keupayaan pengesanan halangan dan -pencegahan cetusan palsu;
Apabila berbilang unit dipasang, semua satah pengimbasan mesti dijajarkan pada aras mendatar yang sama, dengan sisihan tidak melebihi ±0.5 darjah;
Lokasi pemasangan hendaklah dijauhkan daripada sumber getaran seperti motor dan pam hidraulik. Pad redaman-getaran disyorkan apabila perlu.
6.3 Spesifikasi Sambungan Elektrik
Kabel berperisai pasangan berpintal{0}}harus digunakan, dengan perisai dibumikan pada satu titik dan rintangan pembumian tidak melebihi 4 ohm;
Penarafan perlindungan antara muka hendaklah tidak lebih rendah daripada IP65 untuk mengelakkan kemasukan habuk dan minyak;
Antara muka elektrik ganti hendaklah dikhaskan untuk menyokong pengembangan fungsi masa hadapan.
VII. Ringkasan Prinsip Reka Bentuk Teras
Reka bentuk AGV navigasi laser ialah proses pengoptimuman yang diselaraskan merentas domain mekanikal, elektrikal dan algoritma. Prinsip utama termasuk:
Ketepatan dahulu:Meningkatkan ketepatan kedudukan melalui pengoptimuman FOV, reka bentuk pemasangan, struktur pelekap dan pampasan algoritma;
Kemudahan penyelenggaraan:Simpan ruang operasi yang mencukupi untuk komponen kritikal dan menggalakkan prosedur pemasangan dan pentauliahan piawai;
Keselamatan dan kebolehpercayaan:Pastikan-perlindungan kawasan penuh melalui pemilihan dan pemasangan laser keselamatan yang betul, dan mereka bentuk sistem elektrik dengan keupayaan anti-gangguan yang kuat;
Kebolehsuaian senario:Menjalankan penyiasatan tapak yang menyeluruh sebelum mereka bentuk dan melaksanakan pengoptimuman tersuai berdasarkan keadaan lantai, susun atur halangan dan kelajuan operasi.
Dengan mematuhi piawaian reka bentuk dan butiran kejuruteraan ini,-kebolehsuaian di tapak dan kestabilan operasi AGV navigasi laser boleh dipertingkatkan dengan ketara, menyediakan penyelesaian pengendalian bahan yang boleh dipercayai dan cekap untuk pembuatan pintar dan logistik pintar.


